

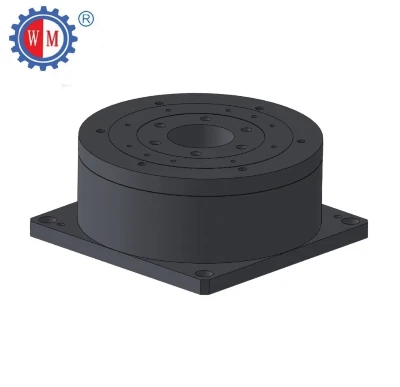


Lub rooj tsav tsheb ncaj qha motorized teb, los ntawm nws "zero kis tau tus mob saw" tsim, tau revolutionized cov kev txwv ntawm precision, efficiency, thiab kev cia siab ntawm cov tsoos teb axes. Nws ua tau zoo tshwj xeeb tshaj yog nyob rau hauv cov xwm txheej uas yuav tsum muaj siab - zaus pib- nres kev ua haujlwm, qhov tseeb ntawm qhov chaw siab, lossis ib puag ncig hnyav, thiab tau dhau los ua cov haujlwm tseem ceeb hauv siab -kev tsim khoom kawg thiab kev tshawb fawb txog kev tshawb fawb.
Cov ntawv thov suav nrog: Semiconductor wafer dicing / tshuaj xyuas, nti ntim, thiab kho vaj huam sib luag OLED; Plaub/thib tsib axes hauv tsib-axis machining chaw (tsib-axis linkage machining chaw), pwm engraving, thiab turbine hniav ua; Kev hloov kho beam hauv cov khoom siv hluav taws xob synchrotron, kev phais neeg hlau pob qij txha, thiab cov xov tooj ntawm tes micro-tswj platforms.
• Angular-thib ob- theem qhov tseeb qhov tseeb: DD motorized rotary theem tshem tawm cov teeb meem rov qab thiab hnav cov teeb meem hauv cov khoom siv ib txwm siv los ntawm kev siv cov cuab yeej tsav ncaj qha thiab siab - kev daws teeb meem encoders, ua tiav qhov tseeb qhov chaw mus txog lub kaum sab xis- thib ob. Qhov no yog qhov tsim nyog rau ultra- qhov tseeb qhov xwm txheej xws li kev tshuaj xyuas semiconductor wafer thiab kho qhov muag tiv thaiv.
• High rigidity thiab tsis tshua muaj kev vibration: Kev sib txuas ncaj qha ntawm lub cev muaj zog rotor thiab cov lus teb nyob rau hauv peb cov Direct Drive Rotary Tables ua kom cov qauv compact nrog rigidity nce ntau dua 30% thiab kev co amplitude hauv qab 20 μm / s. Qhov kev sib xyaw ua ke no ua rau nws zoo tagnrho rau siab -dynamic- teb daim ntawv thov uas xav tau ob qho tib si precision thiab lub zog, xws li siab - scanning thiab ya txiav.
• Kev saib xyuas-dawb thiab lub neej ntev: Kev tu- kev ua haujlwm pub dawb thiab txuas ntxiv lub neej yog muaj nyob rau hauv peb lub rooj tsav tsheb ncaj qha motorized rotary, ua tsaug rau nws tsis yog-kev sib cuag tsim uas tshem tawm cov khoom siv hluav taws xob. Qhov kev tsim kho tshiab no txo cov sijhawm poob qis thiab txo cov nqi kho.
• Multi-axis compatibility Direct Drive Motorized Rotation Stage seamlessly txhawb kev koom ua ke nrog XY-axis linear motors los ua XYθ multi-axis motion platforms, enabling complex trajectory interpolation. Qhov kev sib koom ua ke muaj peev xwm ua rau lawv zoo tagnrho rau cov ntawv thov uas xav tau siab -precision, ntau-dimensional motion control, xws li tsib-axis tshuab cuab yeej thiab robotic precision sib dhos tshuab.
Nta
• Nruam 360℃tig
• Repeatability raug ntawm ± 2 arcseconds
• Kev tiv thaiv yog ntsuas los ntawm DC nrog tus qauv 0.5m cable.
• nrog cov tub ntxhais hlau rau kev ua haujlwm siab.
• Cov Encoder Parameters: Tus nqi sab nraud ntawm lub parenthesis yog raws li tus encoder kiag li yog raws li qhov tseeb encoder (S305) nrog tus qauv runout. (S405) nrog tus qauv khiav.
Specification rauDirect Drive Motorized Rotary Stages
|
XD120-71 |
||||
|
Performance Parameters |
Cim |
Chav tsev |
Series |
Parallel |
|
Nruam Torque (NC) @ 100 degree |
Tcn |
Nm |
3.4 |
3.4 |
|
Peak Torque |
Tpk |
Nm |
10.0 |
10.0 |
|
Torque tsis tu ncua士10% |
Kt |
Nm/Arms |
3.0 |
1.5 |
|
Rov qab EMF Constant士10% |
Ke |
Vpeak/rpm |
0.26 |
0.13 |
|
Lub cev muaj zog tsis tu ncua @25 degree |
Km |
Nm / sqrt (W) |
0.64 |
0.64 |
|
Kuj (L-L) @ 25℃degree士10% |
R25 |
Ω |
15.2 |
3.8 |
|
Inductance (L{0}}L)士20% |
L |
mH |
47.7 |
11.9 |
|
Hluav taws xob lub sij hawm tsis tu ncua |
Te |
ms |
3.1 |
3.1 |
|
Nruam Tam sim no (NC) @ 100 degree |
Dej khov |
caj npab |
1.1 |
2.2 |
|
Peak Tam sim no |
Ipk |
caj npab |
3.9 |
7.8 |
|
Nruam Fais Fab Dissipation (NC) @ 100℃c |
Pcn |
W |
36.4 |
36.4 |
|
Max. Coil Temperature |
Tmax |
degree |
100 |
100 |
|
Thermal Dissipation Constant (NC) |
Kthn |
W / degree |
0.5 |
0.5 |
|
Max. Bus Voltage |
Ubus |
Vdc |
600 |
600 |
|
Ncej Number |
2p |
- |
14 |
14 |
|
Max. Ceev @Continuous Torque |
Ωmax |
rpm ua |
1700 |
2000 |
|
Max. Ceev @Peak Torque |
Ωmax |
rpm ua |
1400 |
2000 |
|
Mechanical Parameters |
||||
|
Zuag qhia tag nrho (NC) |
mn |
kg |
3.1 |
3.1 |
|
Rotor inertia |
Jr |
kg · m |
1.18E-03 |
1.18E-03 |
|
Axial khiav |
- |
μm |
20(10) |
20(10) |
|
Radial Runout |
- |
μm |
20(10) |
20(10) |
|
Max. Axial Load (Upright Mounting) |
- |
N |
500 |
500 |
|
Max.Axial Load (inverted / Phab ntsa Mounting) |
- |
N |
150 |
150 |
|
Max. Moment Load (Upright Mounting) |
- |
Nm |
30 |
30 |
|
Max.Moment Load (inverted / Phab ntsa Mounting) |
- |
Nm |
10 |
10 |
|
Encoder Parameters |
||||
|
Absolute Encoder |
- |
me ntsis |
23 |
23 |
|
Kev sib txuas lus raws tu qauv |
- |
BISS-C |
BISS-C |
|
|
Qhov tseeb tom qab ua yuam kev Mapping |
- |
arc nqi |
±4(±3) |
±4(±3) |
|
Qhov tseeb tsis muaj yuam kev Mapping |
- |
arc nqi |
±20(±15) |
±20(±15) |
|
Rov ua dua |
- |
arc nqi |
±2(±1.5) |
±2(±1.5) |
|
XD160-77 |
||||
|
Performance Parameters |
Cim |
Chav tsev |
Series |
Parallel |
|
Nruam Torque (NC) @ 100 degree |
Tcn |
Nm |
9.4 |
9.4 |
|
Peak Torque |
Tpk |
Nm |
27.0 |
27.0 |
|
Torque tsis tu ncua士10% |
Kt |
Nm/Arms |
5.8 |
2.9 |
|
Rov qab EMF Constant士10% |
Ke |
Vpeak/rpm |
0.5 |
0.25 |
|
Lub cev muaj zog tsis tu ncua @25 degree |
Km |
Nm / sqrt (W) |
1.24 |
1.24 |
|
Kuj (L-L) @ 25℃degree士10% |
R25 |
Ω |
14.9 |
3.7 |
|
Inductance (L{0}}L)士20% |
L |
mH |
92.1 |
23.0 |
|
Hluav taws xob lub sij hawm tsis tu ncua |
Te |
ms |
6.2 |
6.2 |
|
Nruam Tam sim no (NC) @ 100 degree |
Dej khov |
caj npab |
1.6 |
3.2 |
|
Peak Tam sim no |
Ipk |
caj npab |
5.8 |
11.5 |
|
Nruam Fais Fab Dissipation (NC) @ 100℃c |
Pcn |
W |
74.0 |
74.0 |
|
Max. Coil Temperature |
Tmax |
degree |
100 |
100 |
|
Thermal Dissipation Constant (NC) |
Kthn |
W / degree |
1.0 |
1.0 |
|
Max. Bus Voltage |
Ubus |
Vdc |
600 |
600 |
|
Ncej Number |
2p |
- |
14 |
14 |
|
Max. Ceev @Continuous Torque |
Ωmax |
rpm ua |
850 |
1000 |
|
Max. Ceev @Peak Torque |
Ωmax |
rpm ua |
550 |
1000 |
|
Mechanical Parameters |
||||
|
Zuag qhia tag nrho (NC) |
mn |
kg |
6.1 |
6.1 |
|
Rotor inertia |
Jr |
kg · m |
4.15E-03 |
4.15E-03 |
|
Axial khiav |
- |
μm |
30(10) |
30(10) |
|
Radial Runout |
- |
μm |
30(10) |
30(10) |
|
Max. Axial Load (Upright Mounting) |
- |
N |
750 |
750 |
|
Max.Axial Load (inverted / Phab ntsa Mounting) |
- |
N |
225 |
225 |
|
Max. Moment Load (Upright Mounting) |
- |
Nm |
40 |
40 |
|
Max.Moment Load (inverted / Phab ntsa Mounting) |
- |
Nm |
12 |
12 |
|
Encoder Parameters |
||||
|
Absolute Encoder |
- |
me ntsis |
23 |
23 |
|
Kev sib txuas lus raws tu qauv |
- |
BISS-C |
BISS-C |
|
|
Qhov tseeb tom qab ua yuam kev Mapping |
- |
arc nqi |
±4(±3) |
±4(±3) |
|
Qhov tseeb tsis muaj yuam kev Mapping |
- |
arc nqi |
±20(±15) |
±20(±15) |
|
Rov ua dua |
- |
arc nqi |
±2(±1.5) |
±2(±1.5) |
|
XD200-87 |
||||
|
Performance Parameters |
Cim |
Chav tsev |
Series |
Parallel |
|
Nruam Torque (NC) @ 100 degree |
Tcn |
Nm |
18.8 |
18.8 |
|
Peak Torque |
Tpk |
Nm |
54.3 |
54.3 |
|
Torque tsis tu ncua士10% |
Kt |
Nm/Arms |
9.4 |
4.7 |
|
Rov qab EMF Constant士10% |
Ke |
Vpeak/rpm |
0.81 |
0.40 |
|
Lub cev muaj zog tsis tu ncua @25 degree |
Km |
Nm / sqrt (W) |
2.13 |
2.13 |
|
Kuj (L-L) @ 25℃degree士10% |
R25 |
Ω |
13.0 |
3.3 |
|
Inductance (L{0}}L)士20% |
L |
mH |
121.0 |
30.3 |
|
Hluav taws xob lub sij hawm tsis tu ncua |
Te |
ms |
9.3 |
9.3 |
|
Nruam Tam sim no (NC) @ 100 degree |
Dej khov |
caj npab |
2.0 |
4.0 |
|
Peak Tam sim no |
Ipk |
caj npab |
7.2 |
14.4 |
|
Nruam Fais Fab Dissipation (NC) @ 100℃c |
Pcn |
W |
100.9 |
100.9 |
|
Max. Coil Temperature |
Tmax |
degree |
100 |
100 |
|
Thermal Dissipation Constant (NC) |
Kthn |
W / degree |
1.3 |
1.3 |
|
Max. Bus Voltage |
Ubus |
Vdc |
600 |
600 |
|
Ncej Number |
2p |
- |
14 |
14 |
|
Max. Ceev @Continuous Torque |
Ωmax |
rpm ua |
520 |
600 |
|
Max. Ceev @Peak Torque |
Ωmax |
rpm ua |
330 |
600 |
|
Mechanical Parameters |
||||
|
Zuag qhia tag nrho (NC) |
mn |
kg |
9.5 |
9.5 |
|
Rotor inertia |
Jr |
kg · m |
1.14E-02 |
1.14E-02 |
|
Axial khiav |
- |
μm |
40(10) |
40(10) |
|
Radial Runout |
- |
μm |
40(10) |
40(10) |
|
Max. Axial Load (Upright Mounting) |
- |
N |
1000 |
1000 |
|
Max.Axial Load (inverted / Phab ntsa Mounting) |
- |
N |
300 |
300 |
|
Max. Moment Load (Upright Mounting) |
- |
Nm |
50 |
50 |
|
Max.Moment Load (inverted / Phab ntsa Mounting) |
- |
Nm |
15 |
15 |
|
Encoder Parameters |
||||
|
Absolute Encoder |
- |
me ntsis |
23 |
23 |
|
Kev sib txuas lus raws tu qauv |
- |
BISS-C |
BISS-C |
|
|
Qhov tseeb tom qab ua yuam kev Mapping |
- |
arc nqi |
±4(±3) |
±4(±3) |
|
Qhov tseeb tsis muaj yuam kev Mapping |
- |
arc nqi |
±20(±15) |
±20(±15) |
|
Rov ua dua |
- |
arc nqi |
±2(±1.5) |
±2(±1.5) |
Mounting Illustration

XD120-71

KuajDaim ntawv qhia txog XD120-71

XD160-77

Test Report ntawm XD160-77

XD200-87

Test Report ntawm XD160-77


FAQ
Q1: Koj puas yog lub tuam txhab lag luam lossis chaw tsim khoom?
A: Peb yog lub Hoobkas tsim khoom.
Q2: MOQ yog dab tsi?
A: MOQ: 1PCS
Q3: Koj lub sijhawm xa khoom ntev npaum li cas?
A: Rau tus qauv ncaj qha -tsav motorized rotation theem, peb muaj ib qho hauv Tshuag. Nws xav tau 30 hnub ua haujlwm kom xa khoom tom qab them nyiaj. Rau qhov tsis yog- tus qauv ncaj qha- tsav lub rooj tsav tsheb, nws xav tau 60 hnub ua haujlwm tom qab tau txais cov nyiaj them poob haujlwm.
Q4: Koj puas muab cov qauv? Puas yog dawb lossis ntxiv?
A: Yog lawm, peb tuaj yeem muab DD motorized rotary theem los kuaj, tab sis koj yuav tsum tau them tus nqi thauj khoom thiab ncaj qha - tsav motorized rotary theem.
Q5: Xaiv WANMING hauv Suav teb?
1 . Pab pawg zoo heev: Tus kws tshaj lij tus qauv tsim qauv rau cov neeg siv khoom kos duab thiab qauv.
2. Kev Tswj Xyuas Zoo Zoo: Nruab nrog Kev Tswj Xyuas Zoo Ua raws li cov kws tshaj lij engineers.
3. Kev txuag nyiaj zoo heev: Kev txiav txim me me tuaj yeem muaj.
4 . Lub sijhawm ua ntej yog luv: Peb muaj CNC tshuab, NC iav Shaving tshuab,
NC geamillingng, CNC iav sib tsoo tshuab, yog li qhov zoo thiab sijhawm ntau lawm tuaj yeem tswj tau.
5. Daim ntawv tshaj tawm kev ntsuas qhov tseeb yog muaj los ntawm USA API laser cuam tshuam
Cim npe nrov: high precision direct tsav motorized teb theem, Tuam Tshoj, lwm tus neeg, manufacturers, hoobkas, customized, lag luam wholesale, pheej yig, luv nqi, Tshuag, ua nyob rau hauv Suav teb


